RESEARCH SPOTLIGHT · 研究精选
PublisherJournal
GeoQA-PG:面向土壤地理学问答的知识系统引导检索增强框架
Volume 19, Issue 2, December 2026 .
读懂这项研究Volume 19, Issue 2, December 2026 .
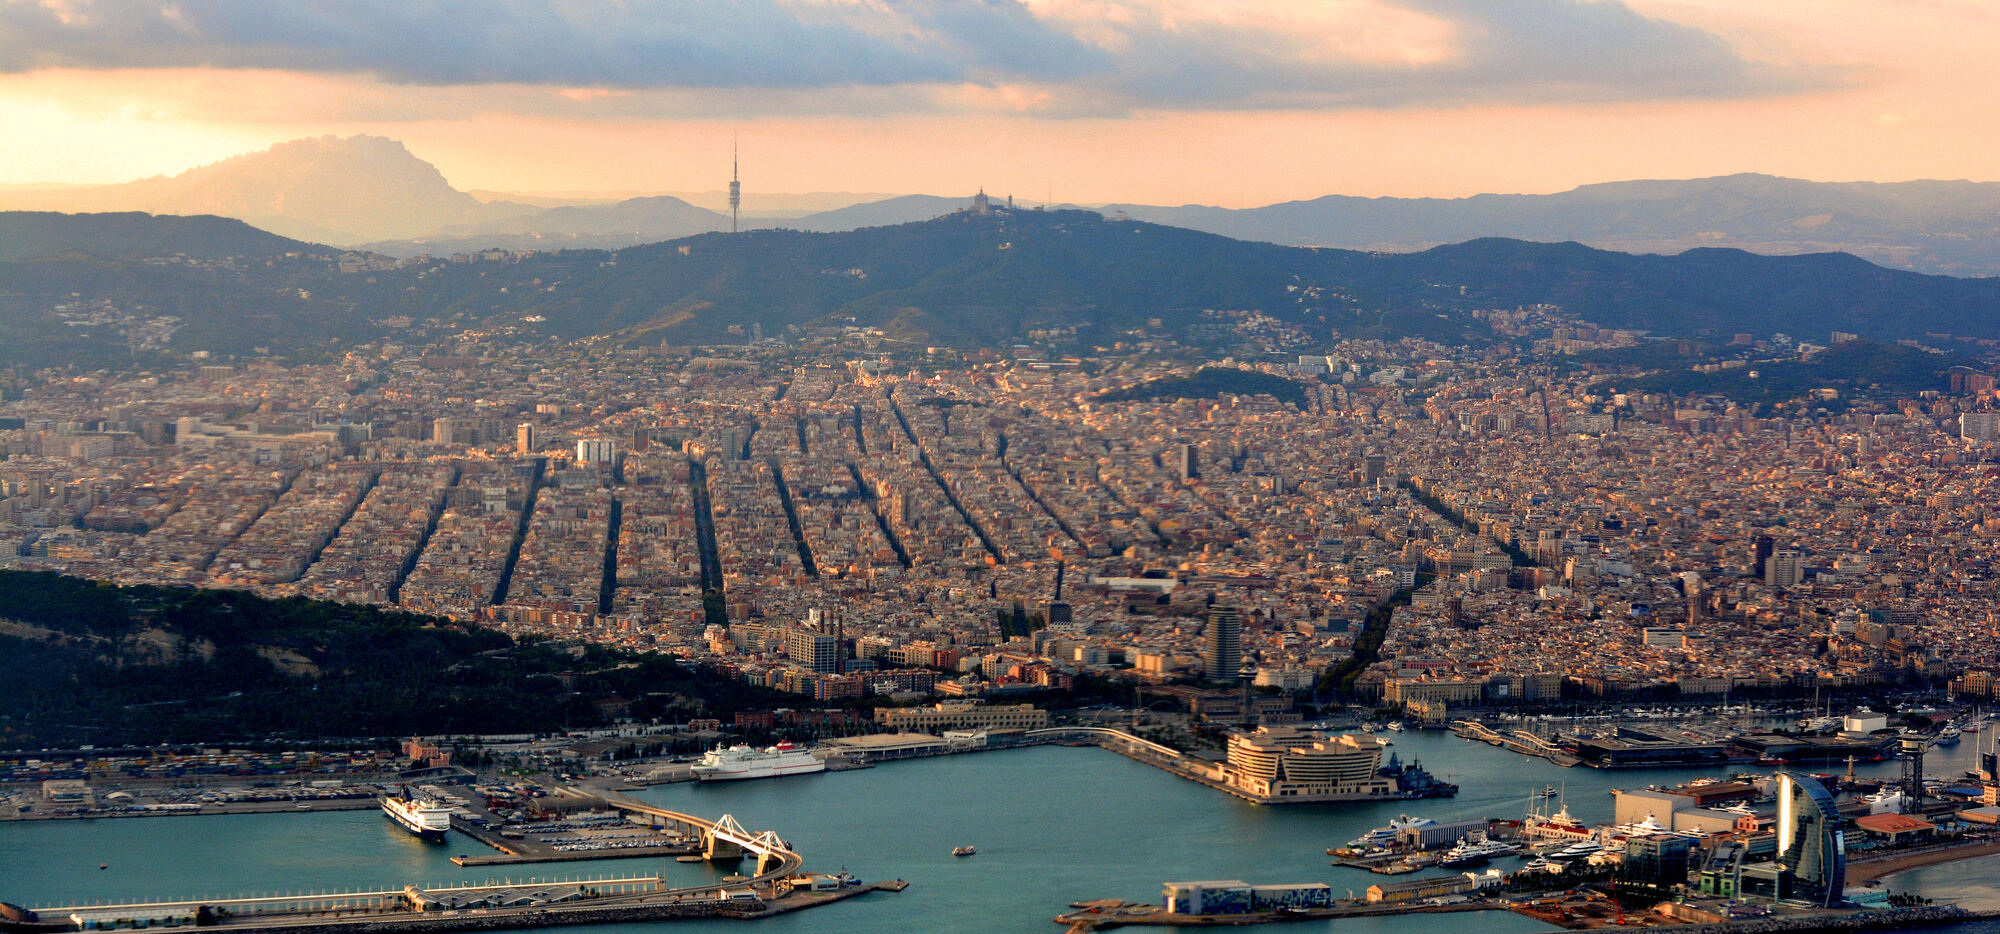
读懂这项研究漫步于巴塞罗那海滨,人们往往觉得这片海岸线自古便存在:沙滩、棕榈树、漫长的步道、餐厅、商店和现代酒店。然而现实并非如此。直到20世纪80年代,巴塞罗那的海岸仍是由铁路线、工厂和非正规住房构成的工业屏障,污水直接排入地中海。自1987年起,巴塞罗那持续建设大型步道及城市与海洋之间的通道,营造出如今常被误认为原本空旷的环境。实际上,这是数十年基础设施与社会复杂性演变的结果,也体现了市政当局重塑城市领土及其与水关系的努力。追溯这一转型过程引出三个核心问题,构成了本文的框架:谁被迁离以腾出滨水空间?如今由谁治理该区域?又是谁在维持其存续?
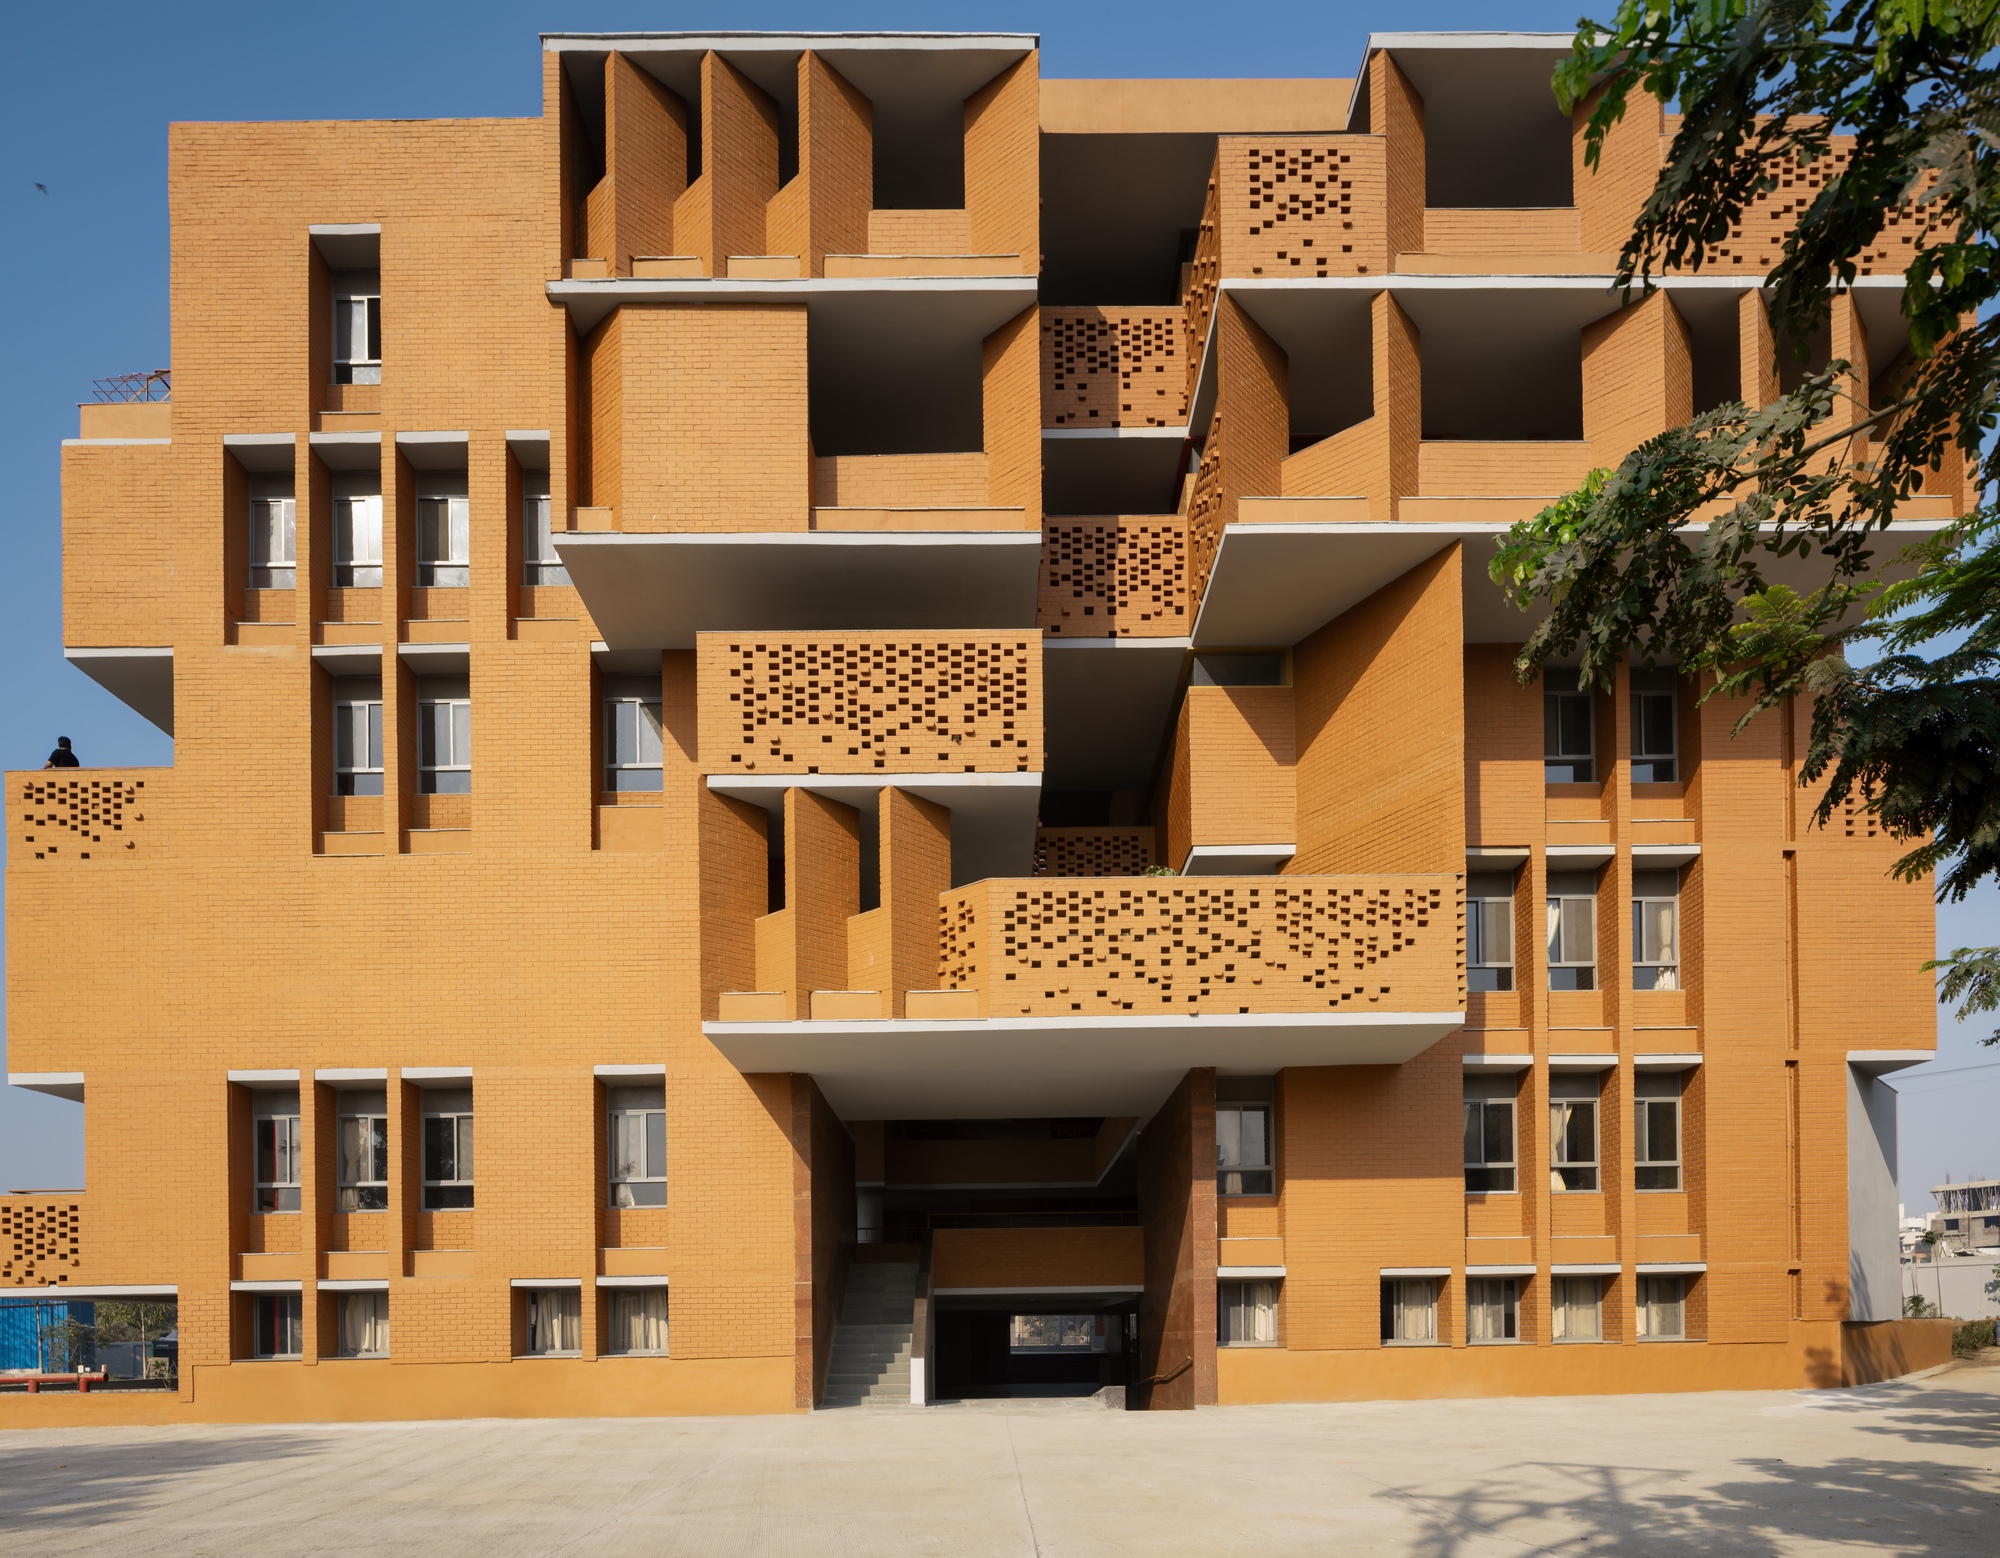
City Pride School 是一所位于浦那 Ravet Pradhikaran 新开发区域的小学,该区域以人口稠密的城市街区为特征。学校坐落于紧凑的高层城市环境中,由于空间稀缺且商业价值显著,建筑被设计为六层结构,从而限制了水平开放空间和公共区域的可用性。针对这一挑战,建筑设计采纳了“校中校”的理念,通过特定的空间组织方式确保尺度感显得亲切,进而优化学习环境。该方法旨在营造一种自给自足的教育环境,促进社区意识与相互联系。
Marketplace – 实现地理空间数据的变现与销售。Datalab – 管理并处理大规模GIS数据集。Datascape – 可视化空间数据以获取更深入的洞察。
本研究首次对位于南印度洋偏远亚南极地区的凯尔盖朗群岛(Kerguelen Archipelago)进行了区域景观动态制图。研究基于对辐射景观方法的原创性改进,将其应用于2003–2022年MODIS NDVI长时间序列数据,从而将时间维度明确整合到区域尺度的景观制图中。旨在为分析该亚南极群岛景观的结构、动态及演化轨迹提供综合框架,这些景观目前仍知之甚少,但对于理解孤立环境中的生态系统功能至关重要。所采用的方法包含三个互补步骤:首先,从NASA的MODIS NDVI产品中提取合成变量,以概括季节性和年际信息;其次,利用空间分割将像素分组为辐射均质对象,构成景观的基本单元;最后,应用无监督聚类对这些单元进行分类,生成连贯的景观类型学。这种原创的数据驱动方法克服了基于预定义标准的监督分类的局限性,能够区分在特定时刻看似相似但在二十年间NDVI值轨迹存在差异的景观。分析识别出五个主要景观单元,揭示了区域尺度上的不同动态。通过整合MAR区域气候模型和NASADEM数字高程模型的输出结果,将这些景观单元置于其环境和地形背景中。结果表明,景观分层遵循显著的海拔梯度,强烈影响辐射景观单元的分布与演化。除了产生前所未有的制图成果外,该方法还构成了首个基于长期植被轨迹的亚南极群岛区域遥感数据驱动地理分区。它提供了一个基础性的环境框架,可作为未来实地调查、五个已识别景观单元之间及内部比较分析以及针对特定环境的多尺度生态研究的基准。通过捕捉植被的具体数值和演化轨迹,该方法建立了群岛景观的初步类型学,并为更好地理解气候、地形与植被之间的相互作用提供了见解。我们的方法有助于提高对偏远亚南极环境景观的认知与监测能力。作为法国南部和南极领地(Terres Australes et Antarctiques Françaises, TAAF)管理的领土,凯尔盖朗群岛是南半球环境变化的哨兵。所提出的方法论为区域和国家决策者提供了用于长期生态系统和景观监测的有力工具,支持适应这些特别脆弱且极易受气候变化影响环境的保护与管理策略。
浒苔(Ulva prolifera)绿潮已成为黄海地区反复出现的生态问题,对沿海生态系统和区域经济构成严重威胁。传统的光学卫星指数阈值方法在复杂海洋环境下往往需要针对特定场景调整阈值,这限制了其在大规模应用中的自动化能力。本研究提出了一种名为绿潮检测网络(GTD-Net)的知识引导深度学习模型,利用 MODIS 影像进行浒苔生物量的检测与量化。本研究的关键创新在于构建了一个高度异质、多维度的训练数据集,该数据集涵盖了观测条件、环境背景和藻类分布模式的变化。通过将领域知识转化为可学习的样本约束,该数据集有效引导了模型学习,并提高了模型在异质观测条件下的鲁棒性。在架构上,GTD-Net 在经典 U-Net 的基础上集成了多尺度 Inception 模块、残差块(Residual Blocks)和卷积块注意力模块(CBAM),并结合混合加权损失函数,以改善边界描绘及小目标或稀疏目标的检测效果。消融实验表明,所有组件均对模型性能有正向贡献,其中 Inception 和 CBAM 模块在多尺度绿潮特征提取和背景抑制方面发挥了重要作用。对比实验显示,GTD-Net 在复杂观测条件下始终优于传统的基于指数的方法和经典深度学习模型,F1 分数达到 0.837。当应用于 2007 年至 2024 年的 MODIS 时间序列数据时,GTD-Net 实现了长期、高精度的生物量估算。例如,2019 年其年度估算值比基于指数的方法高出约 14%。这些发现突显了 GTD-Net 在浒苔绿潮大规模监测中的有效性和适用性。
陆地生态系统在调节大气CO₂浓度方面起着关键作用,但由于复杂的气候–生态系统相互作用,其碳汇能力表现出强烈的空间异质性。在中国,由于气候类型和地形条件多样,理解净生态系统生产力(NEP)的空间显式模式及其驱动因素仍是一项重要挑战。本研究应用一种整合逐像元偏相关分析、XGBoost-SHAP方法和生态地理区域划分的空间显式分析框架,探讨了2000年至2020年间中国NEP的空间异质性、时间趋势及气候响应。利用MODIS衍生的NPP数据和网格化气候数据集,我们估算了NEP并分析了其趋势和年际稳定性。采用逐像元偏相关分析和XGBoost–SHAP方法以解耦线性和非线性气候控制因素。此外,我们进行了NEP功能分区和质心迁移分析,以评估碳汇和碳源区的空间变化。结果显示,NEP存在显著的空间梯度,南部和东部地区数值较高。降水主导温带地区的NEP变异性,而温度是高原地区的关键控制因素。非线性分析进一步揭示,温带地区的降水阈值约为600–800 mm,高原地区的温度阈值接近–10 °C和+5 °C,湿润亚热带和边缘热带地区在降水超过约2500 mm后出现饱和效应。NEP正值区(碳汇)的质心向东北方向迁移,而NEP负值区(碳源)的质心向西南方向移动,表明中国境内碳汇和碳源区的空间重新分布。研究结果强调了进行空间差异化评估的必要性,并展示了将生态地理区域划分与可解释机器学习相结合在气候变化背景下大规模碳汇评估和生态系统管理中的价值。
出版日期:2027年1月。来源:《ISPRS摄影测量与遥感杂志》第243卷第1部分。作者:Ziqing Luo, Yumin Tan, Lingfeng He, Yang Li, Han Zhang, Xiaolu Wang, Zheng Jiang, Shuang Xiang
发表日期:2027年1月。来源:《ISPRS摄影测量与遥感杂志》第243卷第1部分。作者:Yuanhang Cheng, Zhe Yang, Juan Lei, Jisheng Chu, Wenrui Li, Zheng Xu, Zhuo Chen, Gang Chen
漫步于巴塞罗那海滨,人们往往觉得这片海岸线自古便存在:沙滩、棕榈树、漫长的步道、餐厅、商店和现代酒店。然而现实并非如此。直到20世纪80年代,巴塞罗那的海岸仍是由铁路线、工厂和非正规住房构成的工业屏障,污水直接排入地中海。自1987年起,巴塞罗那持续建设大型步道及城市与海洋之间的通道,营造出如今常被误认为原本空旷的环境。实际上,这是数十年基础设施与社会复杂性演变的结果,也体现了市政当局重塑城市领土及其与水关系的努力。追溯这一转型过程引出三个核心问题,构成了本文的框架:谁被迁离以腾出滨水空间?如今由谁治理该区域?又是谁在维持其存续?
City Pride School 是一所位于浦那 Ravet Pradhikaran 新开发区域的小学,该区域以人口稠密的城市街区为特征。学校坐落于紧凑的高层城市环境中,由于空间稀缺且商业价值显著,建筑被设计为六层结构,从而限制了水平开放空间和公共区域的可用性。针对这一挑战,建筑设计采纳了“校中校”的理念,通过特定的空间组织方式确保尺度感显得亲切,进而优化学习环境。该方法旨在营造一种自给自足的教育环境,促进社区意识与相互联系。
Marketplace – 实现地理空间数据的变现与销售。Datalab – 管理并处理大规模GIS数据集。Datascape – 可视化空间数据以获取更深入的洞察。
地理空间数据提供洞察,帮助企业和政府及组织做出更优决策。例如:零售商可分析地理销售数据以决定新店选址。……政府和行业可通过理解空间信息更高效地管理资源。
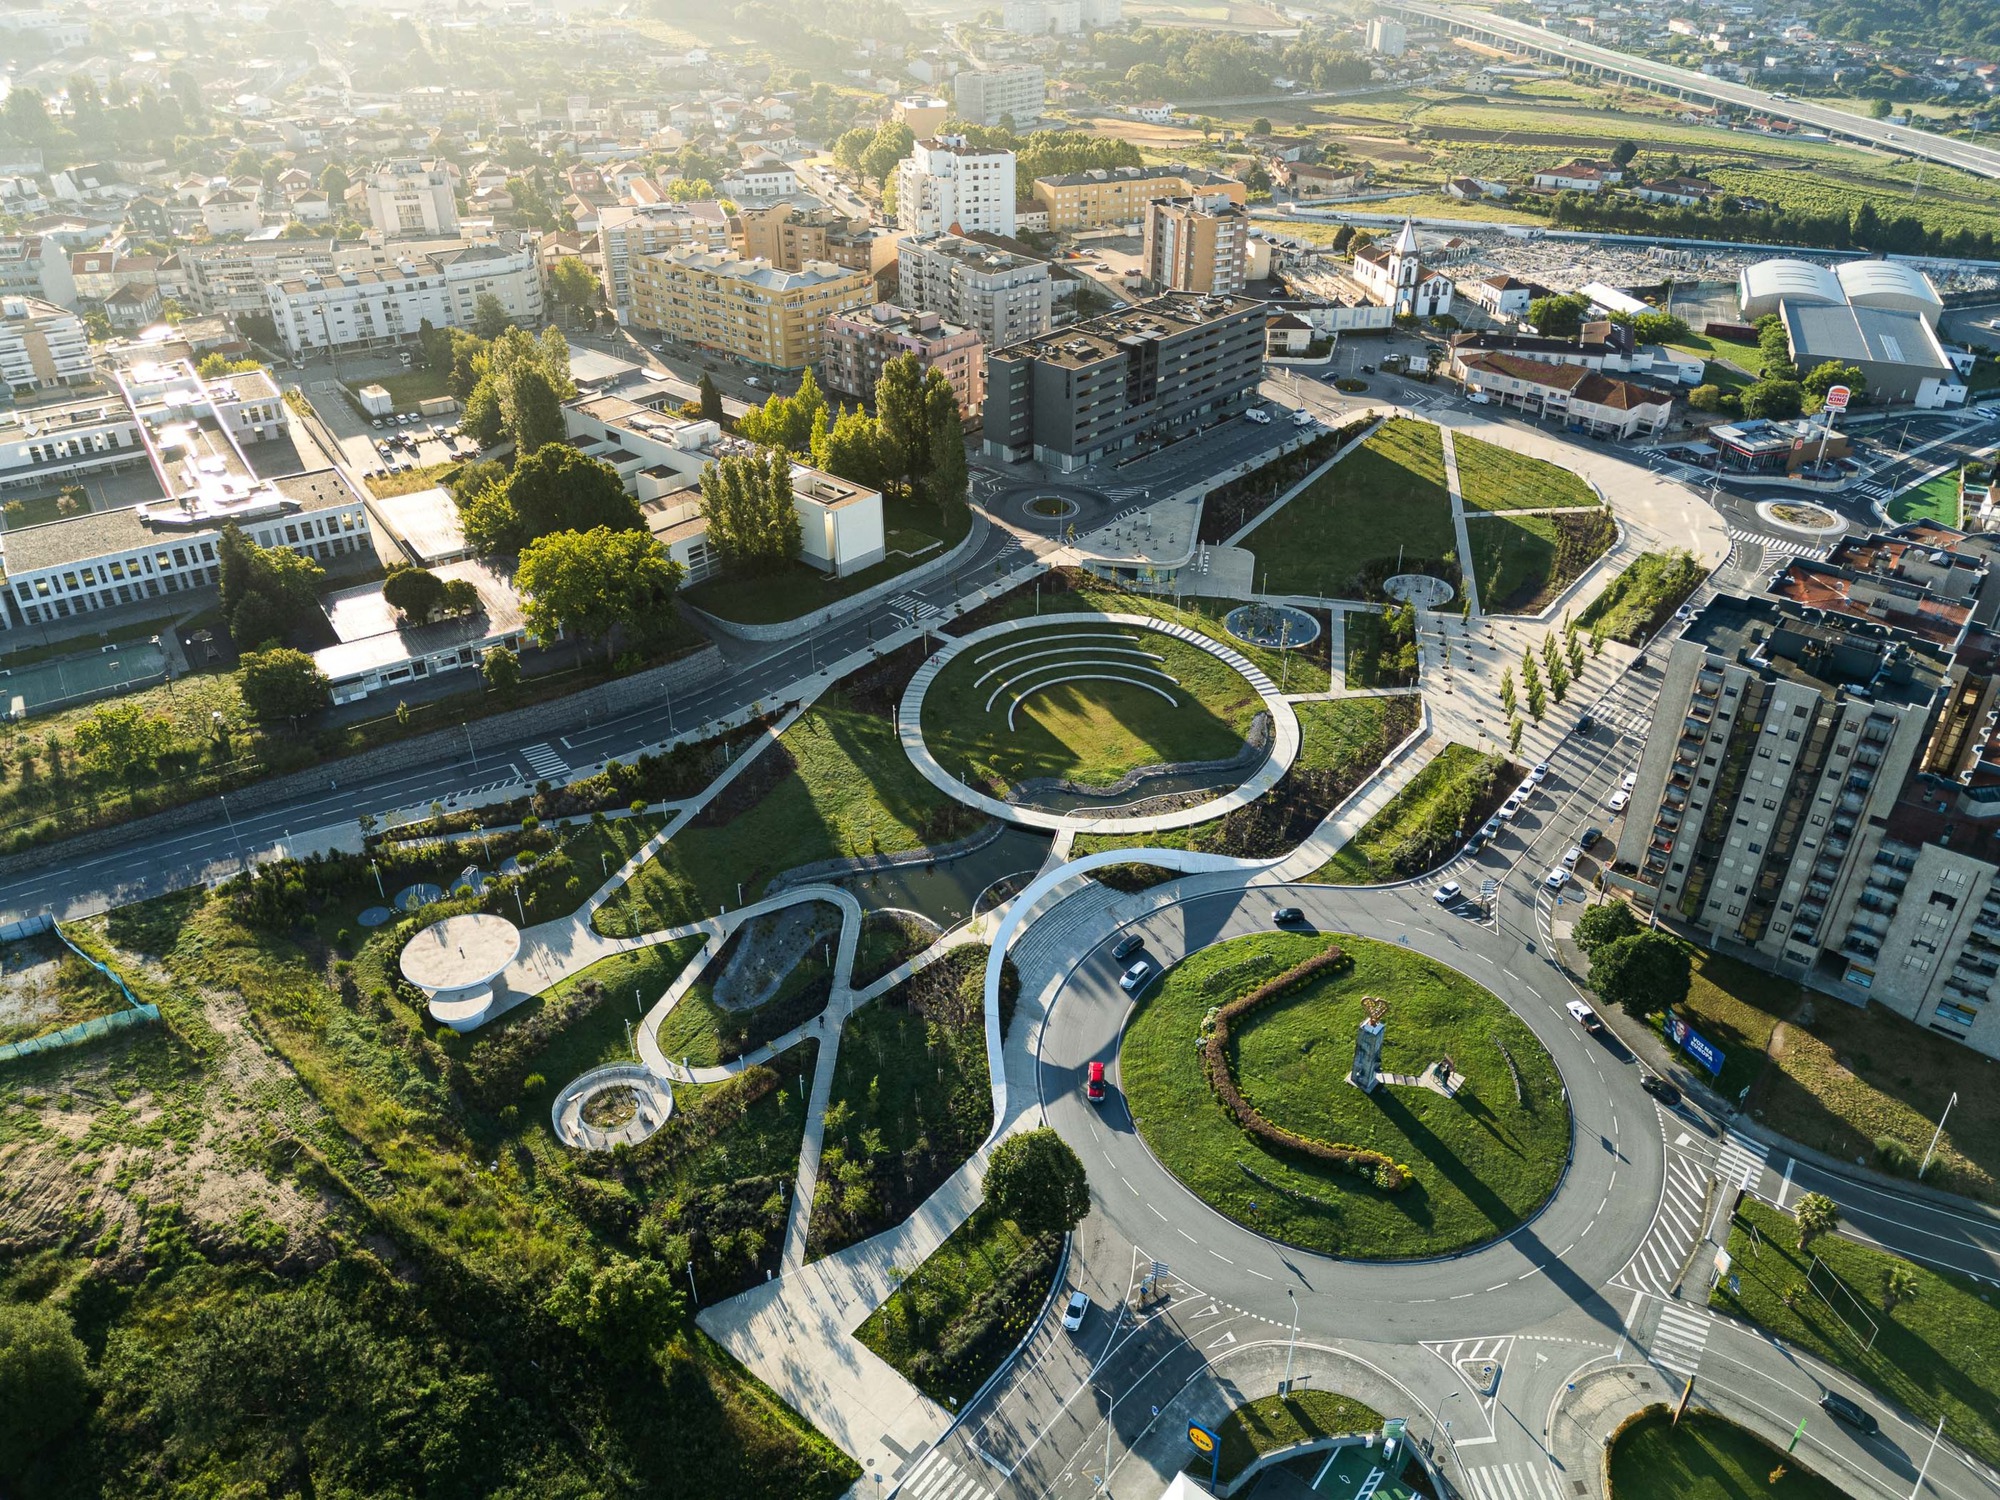
项目挑战在于于 S. Cosme 中心一处约 20,000 平方米的场地上,创建一个拥有大面积绿地并兼具休闲与娱乐功能的城市公园;该场地此前对城市而言并无特定用途。
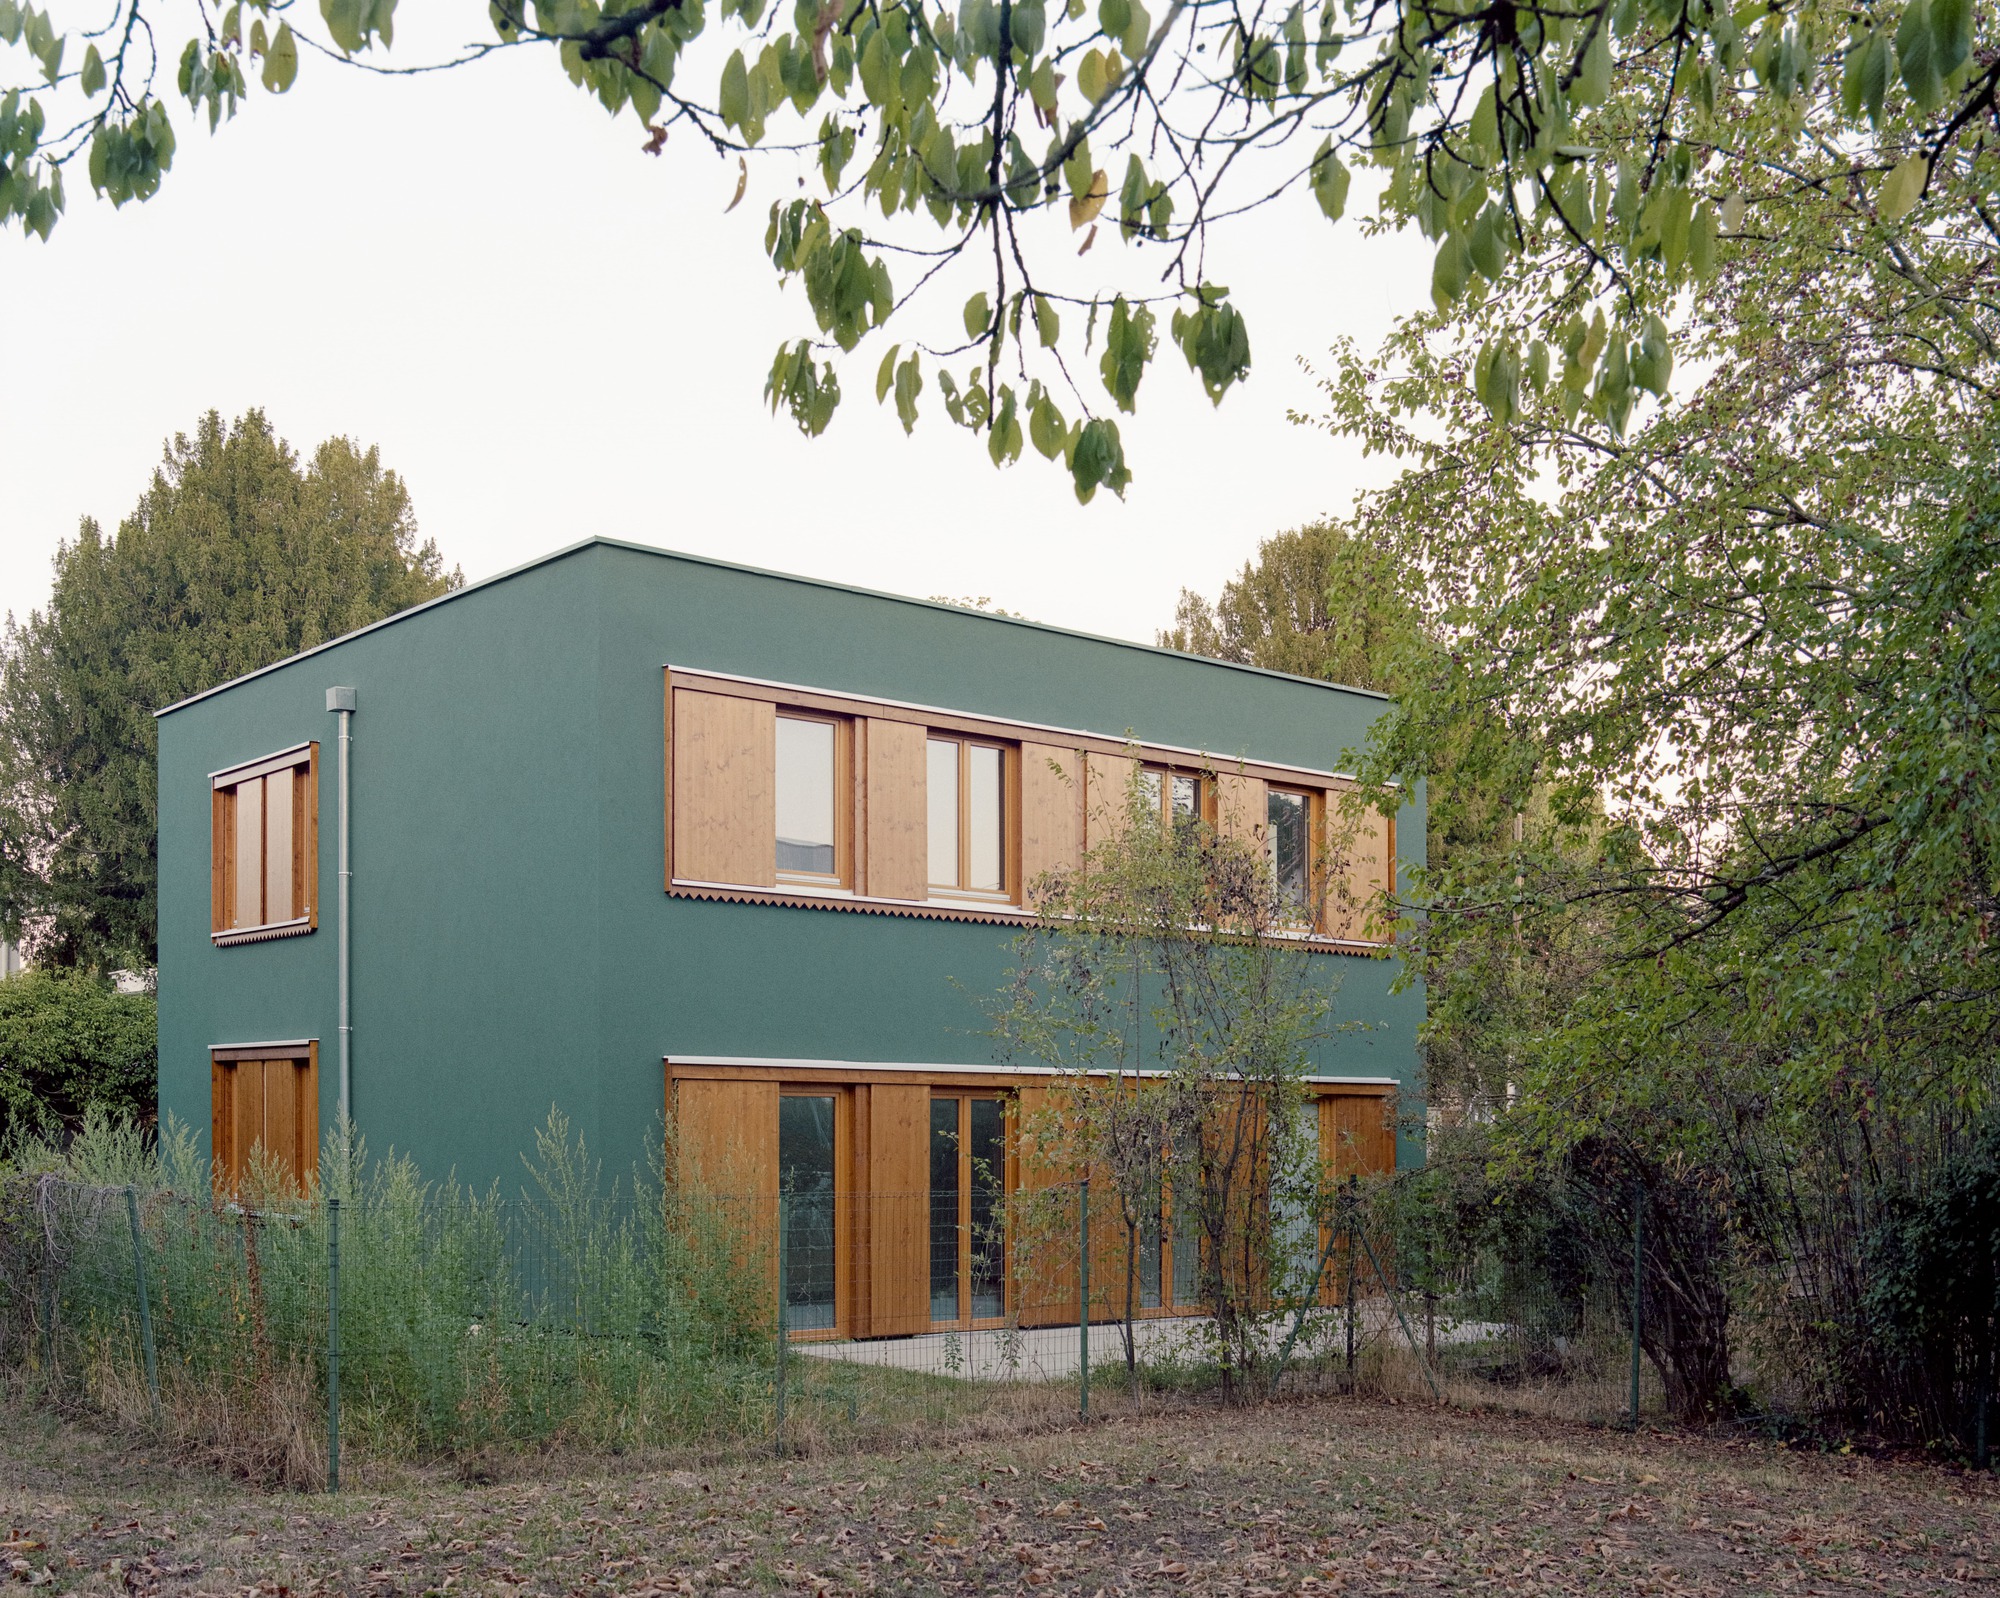
该项目涉及为 SOMCO 建造两处社会住房单元。SOMCO 是米卢斯市(Mulhouse)历史悠久的社会住房提供方(bailleur HLM),该市以建筑遗产和社会责任感而闻名。自项目启动之初,任务书便体现了强烈的环保与生态责任目标。
政府机构;深圳市交通运输局;有数据更新时;主动开放;2026-08-31 08:56:10
Shenzhen Open DataNHTSA 产品信息目录与车辆列表(vPIC)是一个整合平台,用于展示依据 CFR 49 Parts 551-574 从制造商报告数据中收集的信息,以供各类现代工具使用。NHTSA 的 vPIC 平台旨在作为车辆识别号码(VIN)解码、制造商信息数据库(MID)、制造商设备工厂标识及相关数据的集中来源。vPIC 旨在支持机构的开放数据与透明度倡议,允许公众自由使用数据,而无需从电子文档库(PDFs)中手动检索。虽然这些文档仍可在 vPIC 的制造商信息数据库(MID)模块中在线查看,但用户可通过 VIN 解码器和应用程序编程接口(API)模块直接查看和使用实际数据。
USDOT Open Data在人类共享的户外空间运行的轮腿式机器人需要准确的感知能力、符合社会规范的导航能力、未来场景推理能力以及场景重建能力。然而,现有数据集通常仅孤立地支持这些能力,且很少在真实的轮腿式平台上提供密集的空间和行为级监督。我们提出了 LynxScenes,这是一个使用 LYNX M20 轮腿式机器人采集的大规模真实世界数据集和基准。该数据集包含约 10 万个时长为 30 秒的导航片段,总时长达 833.6 小时,覆盖里程 3,294.7 公里,并包含 300 万帧标注数据。同步记录的数据包括四个鱼眼相机、双激光雷达(LiDAR)、惯性测量单元(IMU)、里程计和机器人状态。标注内容包括涵盖 27 个类别的 2082 万个有向 3D 边界框、1389 万个道路结构标注,以及分为三层并与连续未来轨迹对齐的 20 条导航指令。LynxScenes 支持四项互补任务:基于指令的轨迹预测、基于鸟瞰图(BEV)的 3D 物体和道路结构感知、未来场景预测以及多视图场景重建。针对轨迹预测,我们进一步引入了一种基于日志重放的伪闭环评估器,用于衡量超越轨迹模仿的安全性、进度和指令合规性。对代表性导航、感知、世界模型和重建方法的广泛评估表明,近距离户外机器人导航仍面临重大挑战。该数据集和评估工具包计划公开发布。
arXiv该数据是市规划自然资源委提供的年度国土变更调查村庄内部土地利用现状分类面积汇总表,包括 公用设施用地, 公共管理与公共服务用地, 居住用地, 面积合计等字段信息。
Beijing Open Data葡萄牙建筑与城市设计事务所 OODA 发布了其在捷克共和国布拉格的一项城市设计项目的新图像。该设计将现有街区改造为具备市政社会住房、商业单元及景观中央广场的通透性场地。该项目名为 Kodaňská 1441,优先考虑步行友好性、绿色出行和公共空间。除了建立现有建筑与城市肌理之间的新连接外,项目还包含一套景观与水管理系统,使庭院的可渗透表面面积增加了 21.5%。该项目是城市更新的一个范例,融合了当代关注议题,如社区空间、对公共空间的规范化管理、植被环境以及自然资源的可持续利用。
ArchDaily社会发展;龙岗区人民政府;存档;主动开放;2022-11-17 14:51:07
Shenzhen Open DataRL Environments 筛选器。访问 huggingface.co/datasets?other=rl-environment。所有带有 rl-environment 标签的数据集均显示于此,无论其兼容何种框架。每个框架标签会在数据集页面显示该框架的图标,并在“使用此数据集”部分添加生成的代码片段。
Hugging Face Blog近期结果表明,Nemotron 是构建世界级专家模型的强大且适应性强的基础。基于 Nemotron 3,我们的团队采用监督微调(SFT)、强化学习(RL)以及反馈驱动推理,构建了在 IMO 2026 和 IOI 2026 中均达到金牌水平的系统。IOI 的成绩源自一次实时、前瞻性的运行,其时间、互联网访问权限及提交约束条件与人类参赛者相同。该测试为非官方、无监督基准,未纳入 IOI 官方排名。
Hugging Face Blog在全球南方快速扩张的特大城市中,严重的数据匮乏悖论常阻碍有效的环境监测和循证城市规划。尽管严重的交通拥堵导致局部急性污染,但由于完全缺乏连续的城市交通计数器、普遍的车辆遥测数据以及空气质量监测网络,这些环境在实证层面处于未监测状态。本研究通过引入一种可复现的地理计算框架来解决这一挑战,该框架旨在通过融合多源地理空间数据和深度学习工作流,绘制微观尺度的交通活动和相对排放景观。以刚果民主共和国金沙萨这一未受监测的环境为重点,我们的方法利用分辨率高达 15 cm 的卫星影像训练并部署本地化的 YOLOv8(You Only Look Once, version 8)计算机视觉模型,建立车队分布的实证基线。这些静态计数通过概率性 Hub and Spoke Gravity Model(中心-辐射重力模型)动态分布在城市路网中,该模型权重通过对非结构化 OpenStreetMap 要素进行零样本 Large Language Model(大语言模型)语义重分类来确定。随后,重构的运动学流通过依赖于速度的 Tier 3 EMEP/EEA 算法进行处理,以捕捉由严重网络僵局触发的非线性排放惩罚。为确保框架的可辩护性,我们在十个不同的城市地点执行了独立的无人机观测活动。无人机数据直接验证了模型估计的物理参数,在交通量(R² = 0.826)和路段速度(R² = 0.925)方面实现了稳健的相关性。由于文献衍生的化学排放因子无法在现场验证,所有绝对输出均经过严格的多参数敏感性分析,仅以有界范围报告发现。结果揭示了城市空间活动特征中明显的结构性交接。日间污染主要由非正规辅助公共交通车队驱动,尽管其在活跃车辆中数量占少数,但在主要走廊上贡献了总 PM2.5 排放量的 82.8% 至 95.1% 的有界范围。相反,夜间基线排放转变为几乎完全由私人乘用车主导的景观。所有代码、处理管道和验证数据集均在符合 FAIR 原则的开放获取存储库中提供。该框架为诊断全球未监测大都市区域的交通活动结构建立了可扩展的、遥感驱动的蓝图。
GIScience & Remote Sensing城市环境中的无障碍性仍是一个紧迫的公平性问题,尤其对于行动不便者而言。本研究提出了一种实用且可扩展的方法,通过 AI 辅助分析 Google Street View (GSV) 全景图,实现城市无障碍约束的自动检测与映射。ACAMAI 框架将目标检测技术集成到地理空间数据管道中,旨在推动更具包容性和数据驱动的城市规划。
Wiley四足动物起源于以脊索为主导的轴柱结构的肉鳍鱼类1–3。在这一过渡过程中,头骨与肩带分离4–6,形成了颈部区域。这种头-肩分离现象引发了假说,认为在四足动物起源期间颈部活动性增加,从而促进了向更陆生栖息地的生态转变4,5,7–9。然而,椎体成分的不完全骨化10给这些早期四足动物颈部活动性的建模带来了挑战。
Nature News本文介绍了 CARTO 首个地理空间基础模型 PlacePulse 的构建过程,阐述其 256 维嵌入所捕捉的信息特征,并评估其在 74 项预测任务中的性能表现。
CARTO Blog更新于 2026-10-16
近期研究重心从宏观统计规律分析转向微观层面的多智能体协同控制、不确定性感知预测及风险建模,强化学习与博弈论在动态交通流管理中的应用显著深化。同时,随着大语言模型介入移动出行领域,研究焦点开始延伸至算法的安全性、隐私合规性及监管风险评估。
强化学习(如PPO)被应用于边缘智能场景下的自适应交通信号控制,旨在通过本地观测降低车辆延误与碳排放,替代传统中心化或定时控制策略。查看观点与证据
近期研究重心从单纯的视觉模态融合转向引入文本、语言等非视觉信息以弥合语义鸿沟,并致力于解决跨域部署中的分布漂移问题。方法论上,基于 Segment Anything Model (SAM) 等基础模型的参数高效适配(如 LoRA)及场景中心联合生成范式成为主流技术路径。
TSMNet 等工作开始利用双分支文本编码器提取场景级与物体级标签,通过文本监督实现开放词汇语义分割,弥补纯视觉方法的语义缺失。查看观点与证据
研究重心从单纯追求基础模型的预测准确率,转向评估其泛化鲁棒性、校准性及在边缘端的轻量化部署能力。同时,学界开始批判性地反思模型对静态视觉信号的过度依赖,致力于融合人类移动性等动态数据以增强地理语义的完备性与可迁移性。
多项研究指出地理空间基础模型存在“捷径学习”风险,即在熟悉灾害场景下的高准确率可能源于对非因果特征(如建筑物数量)的依赖,导致跨灾害类别的泛化性能显著下降。查看观点与证据
该方向正从基于静态街景图像的相关性预测,转向利用多模态大语言模型(MLLM)和视觉-语言模型(VLM)进行具备地理推理能力的空间智能体构建及反事实干预分析。研究重心由单一视觉特征提取演变为关注模型在真实尺度城市中的导航鲁棒性、主观评价的可解释性以及人类判断分歧的量化处理。
引入干预性反事实框架,通过结构化编辑识别交通基础设施等局部视觉杠杆对安全感知的因果影响,突破传统相关性建模局限。查看观点与证据
AFTER HOURS
“当我们对友谊期望过低时,我们削弱了它;而当我们对浪漫关系期望过高时,我们破坏了它。”
一场持续25,000年的光影秀
这是一个令人精疲力竭的循环